四旋翼无人机自主飞行控制技术的进步
四旋翼无人机自主飞行控制
精确的轨迹跟踪是四旋翼无人机自主飞行的基本要求。由于四旋翼无人机的姿态和位移之间存在耦合关系,且存在模型参数不确定性和外部干扰,因此只有实现稳定的姿态控制才能有效完成轨迹跟踪。
在四旋翼无人机的自主控制系统中,姿态稳定性控制是飞行器自主飞行的基础。其任务是控制四旋翼无人机的三个姿态角(俯仰角、横滚角、偏航角),使其稳定跟踪期望的姿态信号,并确保闭环姿态系统具有期望的动态特性。由于四旋翼无人机的姿态和平移具有耦合特性,可以分析得出,只有确保姿态稳定控制,旋翼的总升力才能在期望方向上产生分力,从而控制飞行器沿期望航迹方向飞行。然而,四旋翼无人机在实际飞行环境中的姿态会受到外部干扰、模型不精确导致的参数误差、测量噪声以及其他未建模动态因素的影响,从而影响控制效果。因此,需要引入合适的观测器和控制器来估计和补偿总不确定性,并补偿估计误差,以确保四旋翼无人机在外部干扰下也能有效地跟踪姿态。
四旋翼无人机的姿态控制应基于其实际工作特性和动力学模型,然后针对俯仰、横滚和偏航三个姿态通道设计姿态控制器。每个通道都引入相应的控制器。具体过程如下所示。
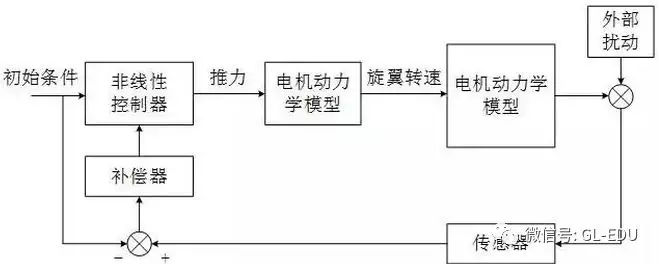
该方法基本可以保证各通道的实际姿态值跟踪期望值。然而,仅考虑模型自身的控制时,并未考虑外部不确定性对闭环系统的影响。微型无人机飞行时,由于机身小、电机振动大,极易受到外部环境干扰。因此,整个通道中必然存在模型误差、环境干扰、观测误差等不确定因素。这些不确定性会降低系统的闭环性能。因此,在设计无人机控制系统时,必须考虑系统的抗干扰性能,即闭环系统的鲁棒性。为此,需要设计一定的干扰补偿器来近似和补偿干扰,以实现姿态角的稳定跟踪。
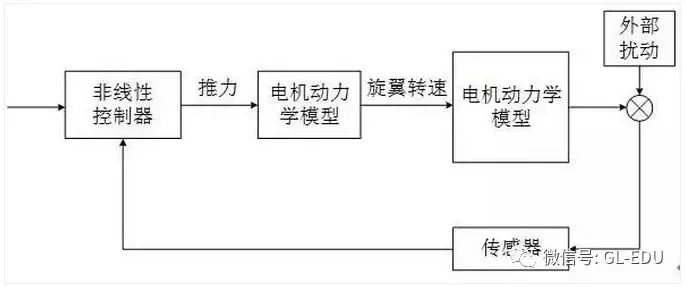
只有当飞机姿态能够保持稳定时,我们才能进一步讨论如何控制航迹以保持稳定。从时间尺度上看,飞机姿态角变化的频率大于飞机位置变化的频率。因此,为了实现轨迹跟踪,应采用内外双环控制,其中内环控制姿态角,外环控制位置。
无人机飞行控制系统的组成和功能——惯性测量单元(IMU)
目前的飞行控制系统使用惯性测量单元(IMU),它由三轴陀螺仪、三轴加速度计、三轴地磁传感器和气压计组成。那么,什么是三轴陀螺仪、三轴加速度计、三轴地磁传感器和气压计?它们在飞机上分别扮演什么角色?这三个轴又分别代表什么?
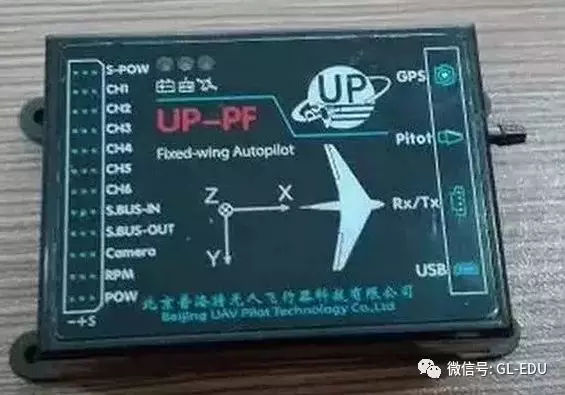
三轴陀螺仪、三轴加速度计和三轴地磁传感器中的三个轴分别对应飞机的左右、前后和垂直三个方向,通常用XYZ表示。飞机的左右方向称为横滚,前后方向称为俯仰,垂直方向是Z轴。我们都认识陀螺仪,小时候基本都玩过。陀螺仪不旋转很难立在地上,只有旋转才能立住。就像自行车一样,轮子越大越重,车子就越稳。转弯时,你会明显感觉到阻力,这就是陀螺效应。基于陀螺效应,聪明的人们发明了陀螺仪。最早的陀螺仪是高速旋转陀螺仪,它通过三个柔性轴固定在一个框架上。无论外部框架如何旋转,中间的高速旋转陀螺仪始终保持一个姿态。三个轴上的传感器可以计算外部框架的旋转角度和其他数据。
由于成本高昂且机械结构复杂,机械陀螺仪现在已被电子陀螺仪取代。电子陀螺仪的优点是成本低、体积小、重量轻(仅几克),并且比机械陀螺仪具有更高的稳定性和精度。至此,大家都了解了陀螺仪在飞行控制中的作用,它用于测量XYZ三个轴的倾角。
那么,三轴加速度计的作用是什么呢?刚才我说过,三轴陀螺仪是XYZ三个轴的。现在不言而喻,三轴加速度计也是XYZ三个轴的。当我们开始驾驶时,会感觉到一股来自后方的推力。这种推力就是加速度。加速度是速度变化量与该变化所需时间的比值。它是一个描述物体速度变化速率的物理量。例如,当汽车静止时,其加速度为0。启动后,从0米/秒加速到10米/秒需要10秒。这就是汽车的加速度。如果汽车以10米/秒的速度行驶,其加速度为0。同样,从10米/秒减速到5米/秒也需要10秒,因此其加速度为负值。三轴加速度计测量的是飞行器XYZ三个轴的加速度。
在日常出行中,我们依靠路标或记忆来确定方向。地磁传感器感知地磁场,相当于一个电子罗盘。它可以让飞机知道飞行方向、机头方向,并找到任务地点和返航地点。气压计测量当前位置的大气压力。我们都知道,海拔越高,气压越低。这就是为什么人们到达高原时会感到高原反应的原因。气压计测量不同位置的气压,并计算压力差来获得当前高度。这就是整个惯性测量单元(IMU)。它在飞机中的作用是感知飞机姿态的变化,例如飞机当前是向前倾斜还是向左或向右倾斜,以及机头方向和高度等最基本的姿态数据。那么,这些数据在飞行控制中扮演着什么角色呢?
飞行控制最基本的功能是控制飞机在空中飞行时的平衡。惯性测量单元(IMU)测量飞机的当前倾角数据,并通过编译器将其编译成电信号。该信号通过信号更新器实时传输到飞行控制内部的单片机。单片机负责计算。根据飞机的当前数据,计算出补偿方向和补偿角度,然后将该补偿数据编译成电信号并发送给舵机或电机。电机或舵机执行指令完成补偿动作。之后,传感器检测到飞机稳定后,再次将实时数据发送给单片机。单片机停止发送补偿信号,形成一个循环。大多数飞行控制的内部循环频率基本为10Hz,即每秒刷新10次。
这是飞行控制最基本的功能。如果没有这个功能,一旦飞机倾斜一定角度,就会迅速失去平衡并坠毁;或者,如果没有气压计来测量自身高度,油门就会自动增大或减小。其次,固定翼飞机的飞行控制系统还配备空速传感器,通常位于机翼或机头,而不是螺旋桨后方。空速传感器通过两种方式测量气压:一种是测量静压,另一种是测量迎风压。通过计算迎风压与静压之间的压力差,就可以计算出当前的空气流量。
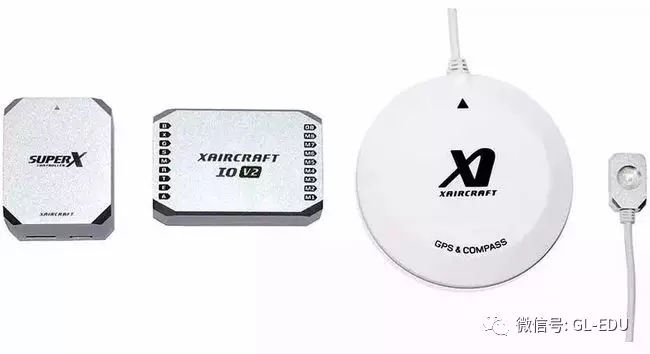
仅具备平衡、高度设定和罗盘等最基本功能不足以使飞行器自主导航。就像我们去商场购物一样,首先需要知道商场的位置,知道自己身处何处,然后根据交通状况规划路线。飞行控制也是如此。首先,飞行控制系统需要知道自己的位置,因此需要定位,也就是我们常说的GPS。目前有GPS、北斗和移动网络等定位系统,但移动网络定位的精度最差。如果精度好,误差也有几十米;如果精度差,误差可达数千米。这样的误差对于飞行控制系统来说是不可接受的。由于GPS定位系统出现较早且技术开放,大多数飞行控制系统使用GPS定位,少数使用北斗定位。其精度基本在3米以内,在空旷区域一般可达50厘米左右。但由于环境干扰或建筑物、树木等障碍物的影响,定位精度可能会下降,甚至很可能出现错误定位信号。这是民用无人机经常坠毁和飞走的主要原因之一。
GPS定位
GPS定位原理是三点定位。天空中的GPS定位卫星距离地球表面22500公里。它们的轨道呈网格状,这意味着地球上的任何一点都可以同时接收到三个以上的卫星信号。卫星在运行过程中会持续发射无线电信号,这些信号包含数据包,其中包括时间信号。GPS接收器通过解析来自多个卫星的数据包和时间信号,可以精确计算出自身与每颗卫星之间的距离,并利用三角矢量关系计算出自身的位置。GPS不仅定位并接收数据,还会将这些信号编译成电子信号,并发送给飞行控制系统。飞行控制系统可以据此了解飞机的当前位置、任务地点和距离、返航点和距离以及当前速度和高度,然后飞行控制系统会根据这些信息控制飞机飞往任务地点或返航点。
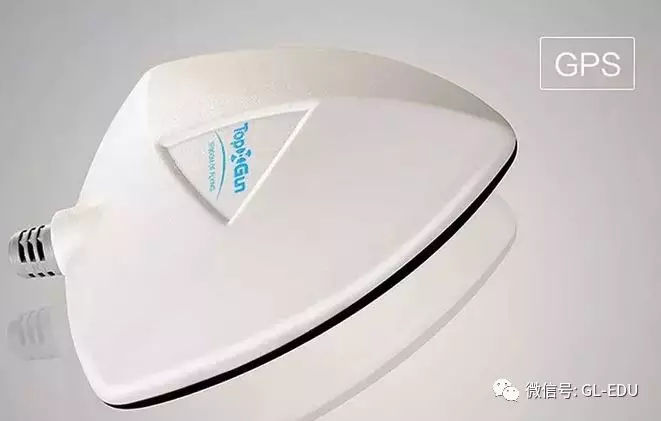
我们刚才说了GPS可以测量速度和高度,那么为什么还需要气压计和空速计呢?这是为了消除误差。飞机飞行时,它不接触地面,而是直接与空气接触。假设飞行环境是无风的,飞机在地面加速,加速到20米/秒的速度,然后拉起升降舵起飞。这样,GPS测量的值是准确的。但如果是逆风呢?这是因为机翼与空气的相对运动达到一定速度后,就能产生一定的升力,使飞机起飞。如果是在风速为10米/秒的逆风环境下,飞机只需要加速到10米/秒就能正常起飞。如果飞机加速到每秒20米,相对空速就达到了每秒30米;换句话说,如果飞机顺风起飞,风速为每秒20米,飞机GPS测速也达到了每秒20米。此时,如果拉动升降舵,飞机不会移动,因为相对空速为0米,不满足起飞条件。飞机必须加速到每秒40米才能实现升力起飞。
这就是空速计的作用。GPS只能测量地速。顺便一提,GPS也能设置高度。首先,GPS定位精度在3米以内,也就是说,飞行控制系统可以感知到飞机方向两倍的误差。如果信号不好,误差可能超过10米。有时GPS甚至无法定位。此外,GPS高度数据是飞行高度,而不是地面垂直高度,因此GPS高度设置对飞行控制系统来说毫无用处。有了GPS,飞行控制系统也能知道飞机的位置、返航点的位置和任务位置,但是飞行控制系统如何知道任务位置和返航点的位置呢?这就是地面站的作用。
地面站
地面站是位于地面的基站,负责指挥飞行器。地面站可分为单点地面站和多点地面站。例如,民航机场就是地面站。全国乃至全球的地面站都始终连接互联网,可以清晰地了解空中飞行的飞机,并随时监控飞机的当前飞行路线、状态和实时调度。我们使用的大多数无人机都属于单点地面站,通常由一人或多人值守,包括技术人员、现场工作人员、后勤人员、通信员、指挥官等。玩家通常独自一人操作。
地面站设备一般由遥控器、计算机、视频显示器、电源系统、无线电设备等组成。一般来说,就是计算机、无线电设备和遥控器。计算机配备有控制飞行器的软件。飞行器的飞行路线通过航路规划工具进行规划,飞行高度、飞行速度、飞行位置、飞行任务等参数则通过连接数据端口的数据无线电设备进行设置,并将任务数据汇总后传输给飞行控制中心。这里所说的数据无线电设备,就好比我们的耳朵,是一种数据传输设备。例如,领导说今天要做什么任务,我们接收任务并回答,然后去执行任务。执行任务时,实时情况会向领导汇报。其中,沟通就是我们的嘴和耳朵。
数字无线电是飞机与地面站通信的主要工具。通用数字无线电使用的接口协议有TTL接口、RS485接口和RS232接口,但也存在一些CAN总线接口。频率范围包括2.4GHz、433MHz、900MHz和915MHz。通常,433MHz频率更为常用,因为它是一个开放频段。此外,433MHz波长更长,穿透力更强,因此大多数民用用户通常使用433MHz频段。通信距离通常为5公里至15公里,甚至更远。其最终目标是实现飞机与计算机之间的通信。计算机分配给飞机的任务、飞机的飞行高度、速度以及许多其他数据都将通过数字无线电传输。这便于我们随时监控飞机的状态,并根据需要随时调整飞机的航向。
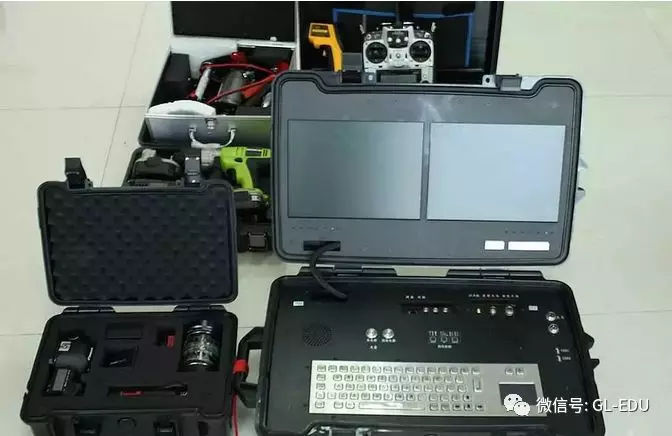
整套无人机飞行控制系统的工作原理是:开启地面站,规划航线,开启飞行控制系统,将航线上传至飞行控制系统,然后设置自动起降参数,例如起飞速度、抬头角(起飞迎角,也称攻角)、爬升高度、结束高度、盘旋半径或直径,清空空速表等,并在飞行控制系统中检查错误和报警情况。如果一切正常,即可起飞,盘旋数周后飞往任务点,执行任务,最后降落。一般建议在郊区根据场地情况采用滑翔或手动滑翔降落。如果飞行过程中飞机偏离航线,飞行控制系统会持续修正误差,直到重新设置为止。
转载自 http://www.wrjhs.com/