Fortschritte bei der autonomen Flugsteuerung von Quadrocopter-Drohnen
Steuerung des autonomen Fluges von Quadrocopter-Drohnen
Die präzise Bahnverfolgung von Quadrocopter-Drohnen ist eine Grundvoraussetzung für den autonomen Flug von Drohnen. Da bei Quadrocopter-Drohnen eine Wechselwirkung zwischen Lage und Translation sowie Unsicherheiten der Modellparameter und externen Störungen besteht, lässt sich eine effektive Bahnverfolgung nur durch eine stabile Lageregelung erreichen.
Im autonomen Steuerungssystem von Quadrocoptern bildet die Lageregelung die Grundlage für den autonomen Flug. Ihre Aufgabe besteht darin, die drei Lagewinkel (Nick-, Roll- und Gierwinkel) des Quadrocopters so zu steuern, dass er dem gewünschten Lagesignal stabil folgt und die gewünschten dynamischen Eigenschaften des geschlossenen Lageregelungssystems gewährleistet. Aufgrund der Kopplung von Lage und Translation von Quadrocoptern lässt sich analysieren, dass nur durch eine stabile Lageregelung der Gesamtauftrieb des Rotors eine Komponente in die gewünschte Richtung erzeugt und der Flug somit entlang der gewünschten Flugbahn gesteuert wird. Die Lage von Quadrocoptern in realen Flugumgebungen wird jedoch durch externe Störungen, Parameterfehler ungenauer Modelle, Messrauschen und andere nicht modellierte dynamische Einflüsse auf die Regelungswirkung beeinträchtigt. Daher ist es notwendig, geeignete Beobachter und Regler einzuführen, um die Gesamtunsicherheit zu schätzen und zu kompensieren sowie den Schätzfehler auszugleichen. Dies gewährleistet, dass der Quadrocopter die Lage auch unter externen Störungen effektiv nachführen kann.
Die Lageregelung der Quadrocopter-Drohne sollte auf ihren tatsächlichen Betriebseigenschaften und ihrem dynamischen Modell basieren. Anschließend wird ein Lageregler für die drei Lageregelungskanäle (Nick-, Roll- und Gierachse) entworfen. Für jeden Kanal wird ein entsprechender Regler eingeführt. Der Prozess ist nachfolgend dargestellt.
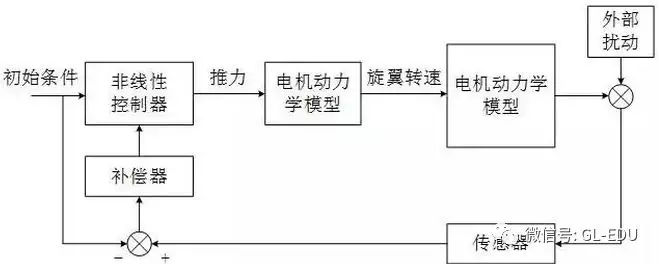
Dieses Verfahren gewährleistet grundsätzlich, dass der tatsächliche Lagewert jedes Kanals dem Sollwert entspricht. Betrachtet man jedoch nur die Regelung des Modells selbst, wird der Einfluss externer Unsicherheiten auf das geschlossene Regelsystem nicht berücksichtigt. Mikro-UAVs reagieren aufgrund ihrer geringen Größe und der starken Motorvibrationen im Flug leicht auf Störungen durch die Umgebung. Daher treten im gesamten Kanal Unsicherheitsfaktoren wie Modellfehler, Umwelteinflüsse und Beobachtungsfehler auf. Diese Unsicherheiten beeinträchtigen die Regelgüte des Systems. Daher muss bei der Entwicklung eines UAV-Regelungssystems dessen Störfestigkeit, also die Robustheit des geschlossenen Regelsystems, berücksichtigt werden. Um eine stabile Lageregelung zu erreichen, ist es daher notwendig, einen Störkompensator zu entwickeln, der die Störungen approximiert und kompensiert.
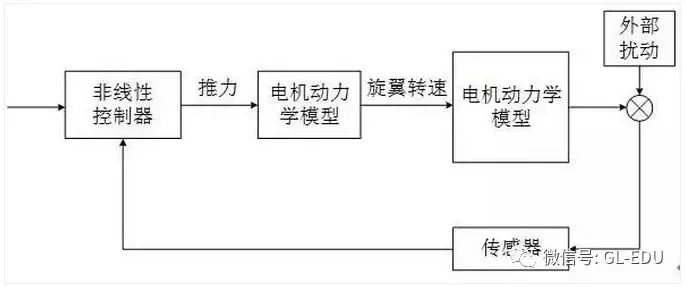
Erst wenn die Fluglage stabil gehalten werden kann, lässt sich die Kursregelung zur Stabilisierung weiter erörtern. Die Frequenz der Lagewinkeländerung ist zeitlich betrachtet höher als die der Positionsänderung. Daher sollte zur Bahnverfolgung eine interne und externe Zweikreisregelung eingesetzt werden, wobei der innere Regelkreis den Lagewinkel und der äußere die Position regelt.
Zusammensetzung und Funktion des Drohnenflugsteuerungssystems – IMU (Inertialmesseinheit)
Die aktuelle Flugsteuerung nutzt eine IMU (Inertial Measurement Unit), bestehend aus einem Dreiachsen-Gyroskop, einem Dreiachsen-Beschleunigungsmesser, einem Dreiachsen-Magnetfeldsensor und einem Barometer. Doch was genau sind ein Dreiachsen-Gyroskop, ein Dreiachsen-Beschleunigungsmesser, ein Dreiachsen-Magnetfeldsensor und ein Barometer? Welche Funktion haben sie im Flugzeug, und wofür stehen die drei Achsen?
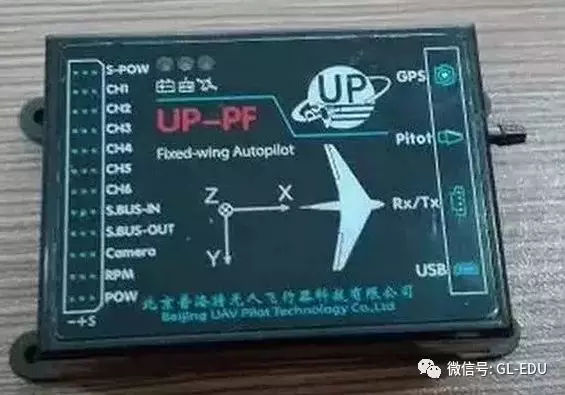
Die drei Achsen eines Dreiachsen-Gyroskops, eines Dreiachsen-Beschleunigungsmessers und eines Dreiachsen-Geomagnetfeldsensors entsprechen den drei Achsen eines Flugzeugs: links und rechts, vorwärts und rückwärts sowie vertikal. Diese werden üblicherweise mit XYZ bezeichnet. Die horizontale Richtung wird als Rollen, die horizontale als Nicken und die vertikale Richtung als Z-Achse bezeichnet. Gyroskope sind uns allen bekannt. Wir haben als Kinder oft damit gespielt. Sie können kaum stabil auf dem Boden stehen, ohne sich zu drehen. Nur durch die Rotation können sie stabil bleiben. Ähnlich verhält es sich mit einem Fahrrad: Je größer und schwerer die Räder, desto stabiler das Fahrrad. Beim Kurvenfahren spürt man einen deutlichen Widerstand. Dies ist der Kreiseleffekt. Auf diesem Effekt basierten die Erfindungen der Gyroskope. Die ersten Gyroskope waren schnell rotierende Gyroskope, die über drei flexible Achsen in einem Rahmen befestigt waren. Unabhängig von der Drehung des Rahmens behielt das Gyroskop in der Mitte stets seine Position bei. Die Sensoren auf den drei Achsen können den Rotationsgrad des äußeren Rahmens und weitere Daten berechnen.
Aufgrund der hohen Kosten und des komplexen mechanischen Aufbaus werden sie heute durch elektronische Gyroskope ersetzt. Die Vorteile elektronischer Gyroskope liegen in den geringen Kosten, der kleinen Größe und dem leichten Gewicht von nur wenigen Gramm sowie der höheren Stabilität und Genauigkeit im Vergleich zu mechanischen Gyroskopen. Inzwischen ist jedem die Rolle von Gyroskopen in der Flugsteuerung bekannt: Sie messen die Neigung der drei XYZ-Achsen.
Was genau macht ein Drei-Achsen-Beschleunigungsmesser? Ich habe bereits erwähnt, dass ein Drei-Achsen-Gyroskop drei Achsen (XYZ) misst. Ein Drei-Achsen-Beschleunigungsmesser misst ebenfalls drei Achsen (XYZ). Beim Anfahren spüren wir einen Schub. Dieser Schub ist die Beschleunigung. Beschleunigung ist das Verhältnis der Geschwindigkeitsänderung zur Zeit, die diese Änderung benötigt. Sie ist eine physikalische Größe, die die Geschwindigkeitsänderung eines Objekts beschreibt. Beispielsweise beträgt die Beschleunigung eines stehenden Autos null. Nach dem Anfahren benötigt es 10 Sekunden, um von 0 Metern pro Sekunde auf 10 Meter pro Sekunde zu beschleunigen. Dies ist die Beschleunigung des Autos. Fährt das Auto mit einer Geschwindigkeit von 10 Metern pro Sekunde, ist seine Beschleunigung null. Ebenso benötigt es 10 Sekunden, um von 10 Metern pro Sekunde auf 5 Meter pro Sekunde abzubremsen; die Beschleunigung ist also negativ. Ein Drei-Achsen-Beschleunigungsmesser misst die Beschleunigung entlang der drei Achsen (XYZ) eines Flugzeugs.
Im Alltag orientieren wir uns an Straßenschildern oder unserem Gedächtnis. Der geomagnetische Sensor misst das Erdmagnetfeld und fungiert als elektronischer Kompass. Er ermöglicht dem Flugzeug die Bestimmung der Flugrichtung, der Ausrichtung der Flugzeugnase sowie des Einsatz- und Startpunkts. Das Barometer misst den Luftdruck am aktuellen Standort. Bekanntlich sinkt der Luftdruck mit zunehmender Höhe. Daher leiden Menschen unter Höhenkrankheit, wenn sie ein Plateau erreichen. Das Barometer misst den Luftdruck an verschiedenen Orten und berechnet die Druckdifferenz, um die aktuelle Höhe zu ermitteln. Dies ist die gesamte IMU (Inertial Measurement Unit). Ihre Aufgabe im Flugzeug besteht darin, Änderungen der Flugzeuglage zu erfassen, beispielsweise ob das Flugzeug nach vorne oder nach links und rechts geneigt ist, sowie grundlegende Lagedaten wie die Ausrichtung der Flugzeugnase und die Flughöhe. Welche Rolle spielen diese Daten also bei der Flugsteuerung?
Die grundlegendste Funktion der Flugsteuerung ist die Stabilisierung eines Flugzeugs im Flug. Die IMU misst den aktuellen Neigungswinkel des Flugzeugs und verarbeitet ihn zu einem elektronischen Signal. Dieses Signal wird in Echtzeit an den Mikrocontroller der Flugsteuerung übertragen. Der Mikrocontroller berechnet anhand der aktuellen Daten des Flugzeugs eine Kompensationsrichtung und einen Kompensationswinkel. Diese Kompensationsdaten werden ebenfalls in ein elektronisches Signal umgewandelt und an den Servo oder Motor gesendet. Der Motor oder Servo führt den Befehl aus und schließt die Kompensation ab. Sobald der Sensor die Stabilisierung des Flugzeugs erkennt, sendet er die Echtzeitdaten erneut an den Mikrocontroller. Dieser beendet das Kompensationssignal, wodurch ein Zyklus entsteht. Die meisten Flugsteuerungen arbeiten mit einer internen Taktfrequenz von 10 Hz, d. h. sie aktualisieren sich zehnmal pro Sekunde.
Dies ist die grundlegendste Funktion der Flugsteuerung. Ohne diese Funktion verliert das Flugzeug bei jeder Neigung schnell das Gleichgewicht und stürzt ab. Fehlt ein Barometer zur Höhenmessung, wird der Schub automatisch erhöht oder verringert. Die Flugsteuerung von Starrflüglern verfügt außerdem über einen Fahrtmesser, der sich üblicherweise am Flügel oder an der Nase befindet, jedoch nicht hinter dem Propeller. Der Fahrtmesser misst den Luftdruck auf zwei Arten: den statischen und den dynamischen Luftdruck. Aus der Differenz zwischen dynamischem und statischem Luftdruck lässt sich die aktuelle Luftströmungsrate berechnen.
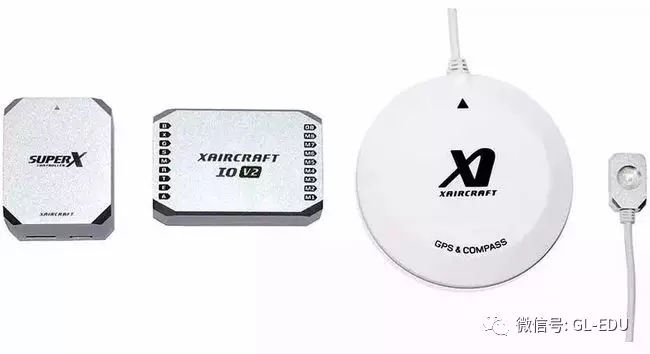
Die grundlegendsten Funktionen wie Balance, Höheneinstellung und Kompass reichen für die autonome Navigation eines Flugzeugs nicht aus. Ähnlich wie beim Besuch eines Einkaufszentrums, wo man zunächst dessen Standort und die eigene Position kennen muss, um die Route entsprechend der Verkehrslage zu planen, verhält es sich auch mit der Flugsteuerung. Zunächst benötigt sie eine Positionsbestimmung, die wir häufig als GPS bezeichnen. Es gibt verschiedene Positionierungssysteme wie GPS, Beidou und Mobilfunknetze, wobei die Mobilfunkortung am ungenauesten ist. Die Abweichung kann im optimalen Fall mehrere zehn Meter, im ungenauen Fall aber Tausende von Metern betragen. Solche Abweichungen sind für die Flugsteuerung inakzeptabel. Da GPS ein relativ junges und offenes Positionierungssystem ist, nutzen die meisten Flugsteuerungen GPS, während Beidou nur vereinzelt zum Einsatz kommt. Die Genauigkeit liegt üblicherweise innerhalb von drei Metern, in offenen Gebieten in der Regel bei etwa 50 Zentimetern. Durch Umwelteinflüsse oder Hindernisse wie Gebäude und Bäume kann die Positionsbestimmung ungenau sein, und es kann sich durchaus um ein Fehlsignal handeln. Dies ist einer der Hauptgründe, warum zivile Drohnen häufig abstürzen und außer Kontrolle geraten.
GPS-Positionierung
Das Prinzip der GPS-Positionierung basiert auf der Drei-Punkt-Positionierung. Die GPS-Satelliten befinden sich in einer Höhe von 22.500 Kilometern über der Erdoberfläche. Ihre Umlaufbahnen bilden ein Netz, sodass an jedem Punkt der Erde gleichzeitig Signale von mehr als drei Satelliten empfangen werden können. Die Satelliten senden während ihrer Bewegung kontinuierlich Funksignale aus. Diese Signale enthalten Datenpakete, darunter auch Zeitsignale. Der GPS-Empfänger berechnet anhand der Datenpakete und Zeitsignale mehrerer Satelliten die Entfernung zu jedem Satelliten und ermittelt seine eigene Position mithilfe von Dreiecksvektoren. GPS erfasst außerdem Positionsdaten. Diese Daten werden von einem Empfänger in ein elektronisches Signal umgewandelt und an die Flugsteuerung übermittelt. Die Flugsteuerung kennt somit ihre Position, die Position und Entfernung zum Missionsziel, die Position und Entfernung zum Heimatflughafen sowie die aktuelle Geschwindigkeit und Flughöhe und steuert das Flugzeug anschließend zum Missionsziel oder zum Heimatflughafen.
Wir haben gerade gesagt, dass GPS Geschwindigkeit und Höhe messen kann. Wozu brauchen wir dann noch ein Barometer und einen Fahrtmesser? Das dient der Fehlervermeidung. Ein Flugzeug berührt im Flug nicht den Boden, sondern direkt die Luft. Angenommen, es herrscht Windstille: Das Flugzeug beschleunigt am Boden auf 20 Meter pro Sekunde und hebt dann mit dem Höhenruder ab. So liefert das GPS genaue Messwerte. Was aber, wenn Gegenwind herrscht? Durch die Relativbewegung der Tragfläche zur Luft wird ab einer bestimmten Geschwindigkeit Auftrieb erzeugt, der den Start ermöglicht. Bei Gegenwind mit einer Geschwindigkeit von 10 Metern pro Sekunde muss das Flugzeug nur auf 10 Meter pro Sekunde beschleunigen, um normal abzuheben. Beschleunigt das Flugzeug auf 20 Meter pro Sekunde, erreicht die relative Fluggeschwindigkeit 30 Meter pro Sekunde. Anders ausgedrückt: Bei einem Start mit Wind beträgt die Windgeschwindigkeit 20 Meter pro Sekunde, und die GPS-Geschwindigkeitsmessung des Flugzeugs zeigt ebenfalls 20 m/s an. Wird nun das Höhenruder gezogen, bewegt sich das Flugzeug nicht, da die relative Fluggeschwindigkeit null beträgt und die Startbedingungen somit nicht erfüllt sind. Für einen erfolgreichen Start muss das Flugzeug auf 40 Meter pro Sekunde beschleunigen.
Dies ist die Aufgabe des Fahrtmessers. GPS misst lediglich die Geschwindigkeit über Grund. GPS kann jedoch auch die Flughöhe einstellen. Die Positionsgenauigkeit von GPS liegt innerhalb von 3 Metern, d. h. die Flugsteuerung kann Abweichungen bis zur doppelten Flugrichtung ausgleichen. Bei schlechtem Signal kann die Abweichung mehr als 10 Meter betragen. Es kommt auch vor, dass GPS keine Position ermittelt. Darüber hinaus geben die GPS-Höhendaten die Gesamthöhe und nicht die vertikale Höhe über dem Boden an, weshalb die GPS-Höheneinstellung für die Flugsteuerung nutzlos ist. Mit GPS kennt die Flugsteuerung zwar die Position des Flugzeugs, den Standort des Heimatflugplatzes und den Zielort, aber woher weiß die Flugsteuerung den Zielort und den Standort des Heimatflugplatzes? Dies ist die Aufgabe der Bodenstation.
Bodenstation
Die Bodenstation ist eine Basisstation am Boden, die die Fluggeräte steuert. Man unterscheidet zwischen Einpunkt- und Mehrpunkt-Bodenstationen. Zivilluftfahrtflughäfen sind beispielsweise Bodenstationen. Alle Bodenstationen im In- und Ausland sind permanent mit dem Internet verbunden. Sie können die Fluggeräte in der Luft jederzeit erfassen und deren Flugroute, Status und Echtzeit-Flugplan überwachen. Die meisten der von uns eingesetzten Drohnen sind Einpunkt-Bodenstationen, die in der Regel von einem oder mehreren Personen bewacht werden, darunter Techniker, Außendienstmitarbeiter, Logistikpersonal, Kommunikationsspezialisten, Kommandanten usw. Die Bediener sind üblicherweise allein.
Die Bodenstationsausrüstung besteht im Allgemeinen aus Fernsteuerung, Computer, Bildschirm, Stromversorgung, Funkgerät und weiterer Ausrüstung. Im Wesentlichen handelt es sich um einen Computer, ein Funkgerät und eine Fernsteuerung. Der Computer ist mit Software zur Flugsteuerung ausgestattet. Die Flugroute wird mithilfe eines Routenplanungstools geplant. Flughöhe, Fluggeschwindigkeit, Flugposition, Flugmission usw. werden über das an den Datenanschluss angeschlossene Datenfunkgerät eingestellt, um die Missionsdaten zu erfassen und an die Flugsteuerung zu übermitteln. Das Datenfunkgerät dient der Datenübertragung und ist vergleichbar mit unseren Ohren. Beispielsweise gibt der Einsatzleiter die heutige Aufgabe vor, wir empfangen sie, bearbeiten sie und führen sie anschließend aus. Während der Ausführung der Aufgabe wird der Einsatzleiter in Echtzeit über den aktuellen Stand informiert. Die Kommunikation erfolgt dabei über Mund und Ohren.
Das Digitalfunkgerät ist das wichtigste Kommunikationsmittel zwischen Flugzeug und Bodenstation. Gängige Schnittstellenprotokolle sind TTL, RS485 und RS232, es gibt aber auch CAN-Bus-Schnittstellen. Die Frequenzen sind 2,4 GHz, 433 MHz, 900 MHz und 915 MHz. 433 MHz ist am weitesten verbreitet, da es ein offenes Frequenzband ist. Zudem bietet 433 MHz eine größere Wellenlänge und eine höhere Reichweite, weshalb es von den meisten zivilen Nutzern bevorzugt wird. Die Reichweite beträgt 5 bis 15 Kilometer oder sogar mehr. Ziel ist die Kommunikation zwischen Flugzeug und Bordcomputer. Über das Funkgerät werden die vom Bordcomputer an das Flugzeug gestellten Aufgaben, die Flughöhe, die Geschwindigkeit und viele weitere Daten übertragen. Dies ermöglicht es, den Flugzustand des Flugzeugs jederzeit zu überwachen und den Kurs bei Bedarf anzupassen.
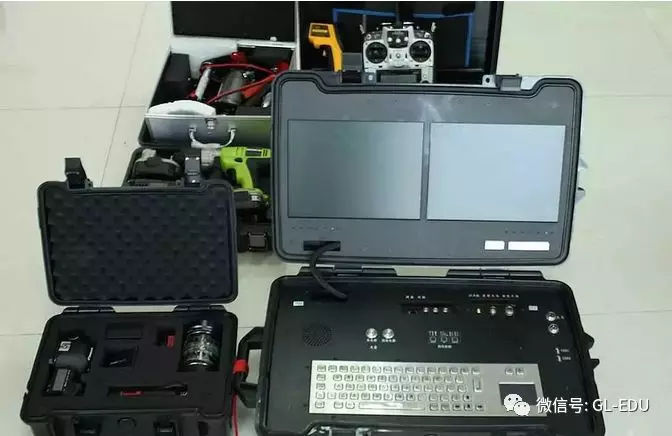
Das Funktionsprinzip der gesamten UAV-Flugsteuerung ist folgendes: Bodenstation einschalten, Route planen, Flugsteuerung einschalten, Route auf die Flugsteuerung laden und anschließend die Parameter für Start und Landung einstellen, z. B. Startgeschwindigkeit, Anstellwinkel (auch Steigflugwinkel genannt), Steighöhe, Endhöhe, Kreisradius bzw. -durchmesser, Geschwindigkeitsmesser zurücksetzen usw. Danach werden Fehler und Alarme in der Flugsteuerung überprüft. Bei normalem Ablauf erfolgt der Start, einige Kreisflüge, bevor die Drohne zum Einsatzort fliegt, die Mission durchführt und schließlich landet. In der Regel wird in Randgebieten je nach Gelände Fallschirmspringen oder manuelles Gleiten empfohlen. Weicht die Drohne während des Fluges von der Route ab, korrigiert die Flugsteuerung den Fehler kontinuierlich, bis sie zurückgesetzt wird.
Nachdruck von http://www.wrjhs.com/